Sisyphus Landing Rocket
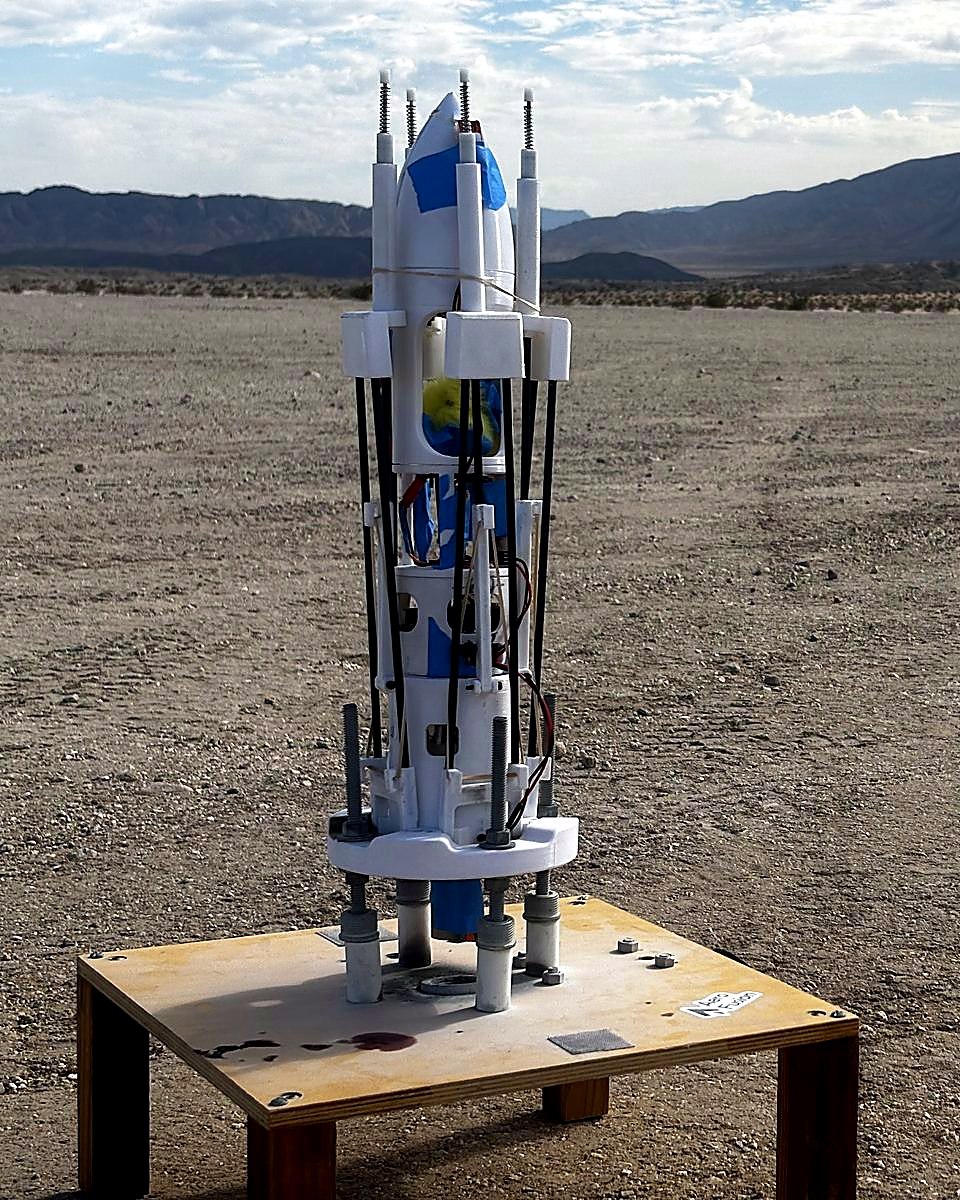
In-progress propulsive landing rocket extending stabilization into full trajectory control and autonomous flight decision logic.
- Advanced controls
- State estimation
- Autonomy
Controls / Robotics / Embedded Systems
I design and integrate mechanical systems, embedded electronics, and control algorithms into one system.
Use the dedicated pages for full details and ongoing development notes.
In-progress propulsive landing rocket extending stabilization into full trajectory control and autonomous flight decision logic.
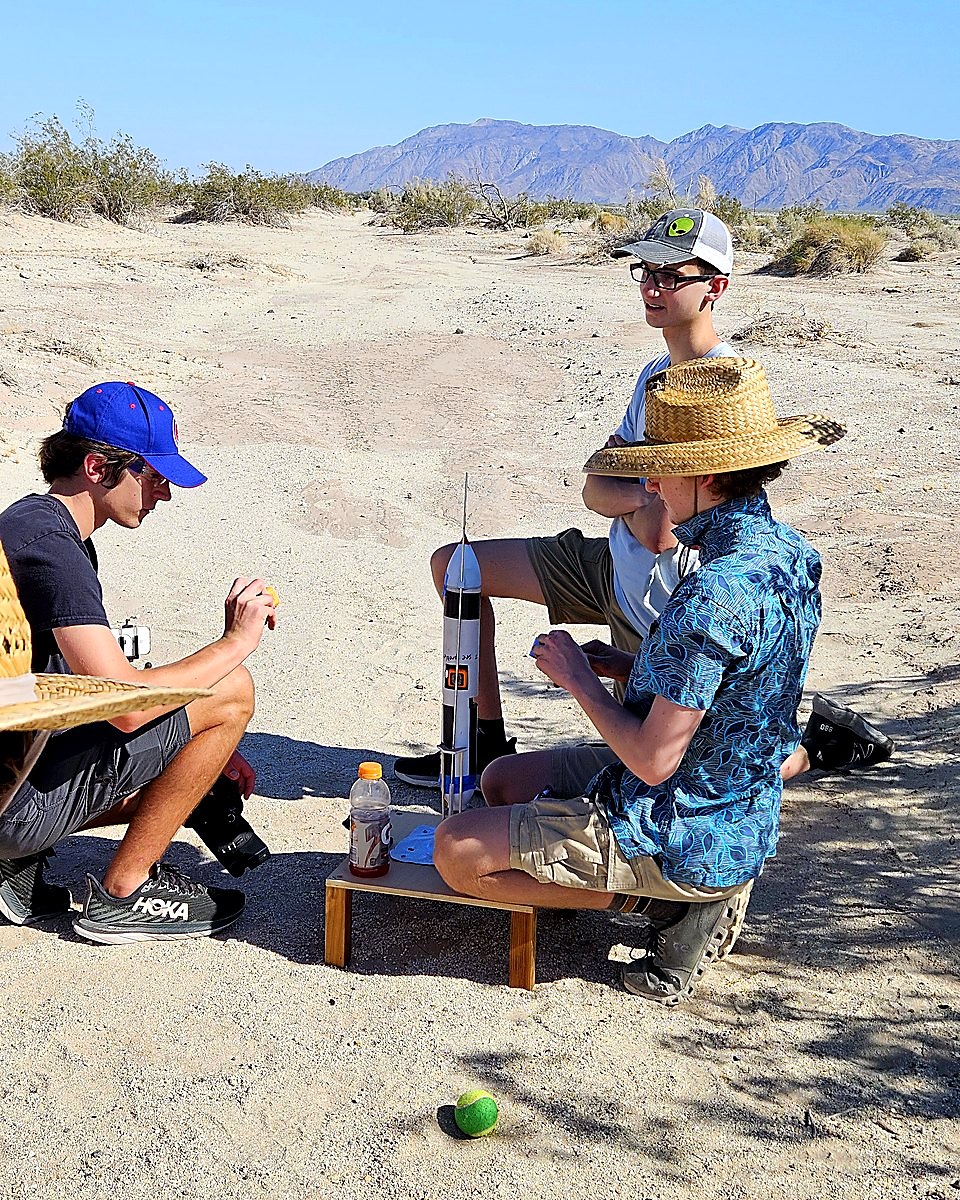
Fully self-stabilizing model rocket using thrust vector control with real-time sensing and embedded control during ascent.
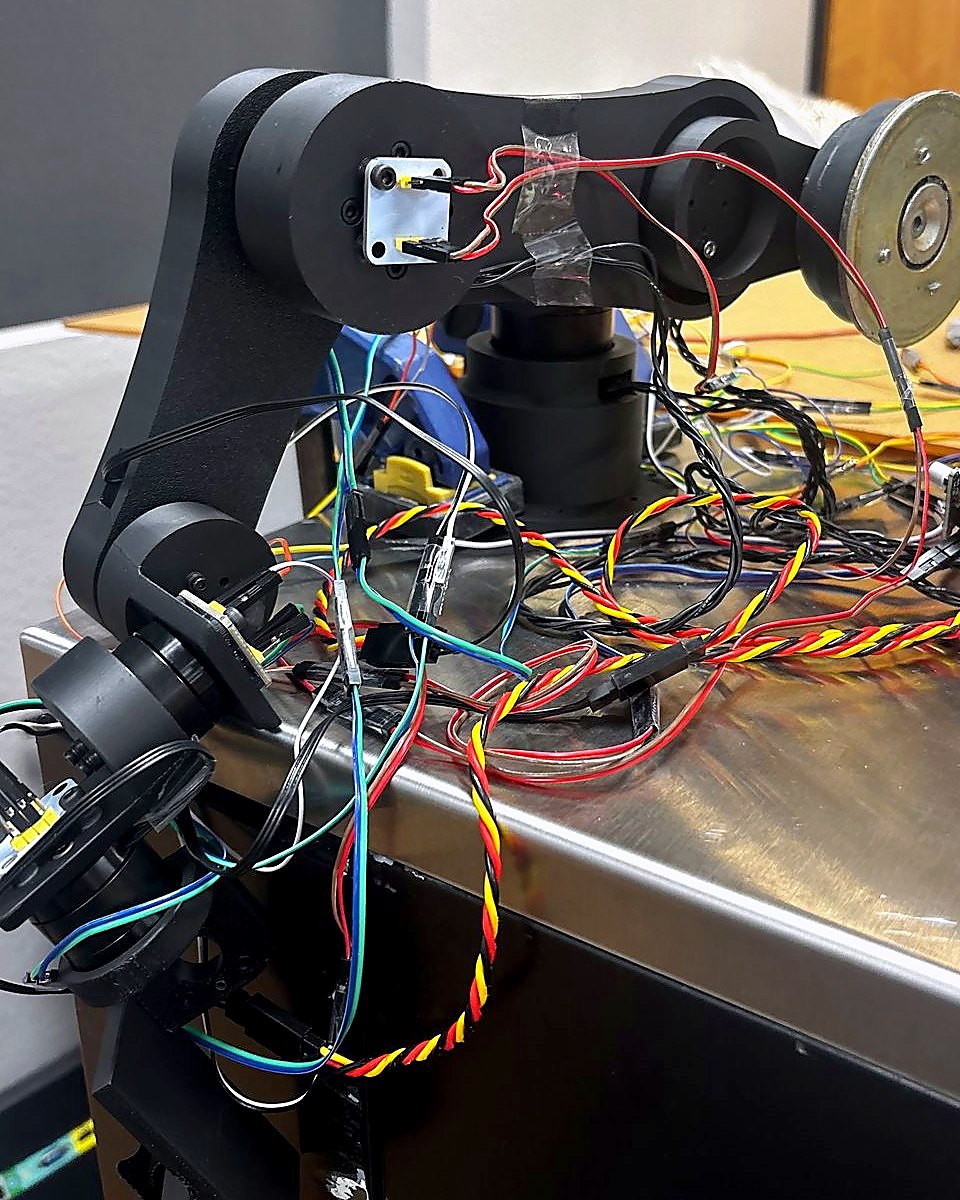
A six-degree-of-freedom master arm that teleoperates a Fairino FR3 collaborative robot by feel.